
원자력 수소 생산용 소형모듈원전(SMR) 열교환기 건전성 확보를 위한 스마트 육안검사(VT) 시스템 기구학적 설계
2026 The Korean Hydrogen and New Energy Society. All rights reserved.
Abstract
Clean hydrogen production via Small Modular Reactors (SMRs) requires high structural integrity of heat exchangers. However, visual testing (VT) in highly radioactive, confined environments faces blind spots and Foreign Material Exclusion (FME) risks from bolted joints. This study proposes a ‘3-Tier Smart VT System’—comprising a 120° bracket, magnetic mount, and mobile robot—to mitigate these risks. A boltless dovetail mechanism and single-cable Power over Ethernet (PoE) setup were applied to minimize radiation exposure. Autodesk Inventor-based finite element analysis (FEA) verified a maximum equivalent stress of 123.9 MPa under a 70 N load, securing a 2.22 safety factor. Furthermore, dynamic analysis confirmed an 85.1% reduction in impact energy via a fail-safe reel. This system provides a highly reliable Operation and Maintenance (O&M) solution for nuclear-hydrogen ecosystems.
Keywords:
Hydrogen production, Small modular reactor, Visual testing, Foreign material exclusion, Finite element analysis키워드:
수소 생산, 소형모듈원전, 육안검사, 이물질 유입 방지, 유한요소해석1. 서 론
최근 범지구적인 탄소중립(Carbon neutrality) 실현을 위해, 소형모듈원전(SMR, Small Modular Reactor)의 고온 열원을 활용한 대규모 청정 수소(Pink Hydrogen) 생산 기술이 핵심 대안으로 부상하고 있다1-3). 원자력 1차 계통과 수소 생산 플랜트를 연결하는 핵심 설비인 열교환기(증기발생기)의 기계적 건전성 확보는 수소 생산의 안정성 및 경제성과 직결된다4). 특히 미국 전력연구원(Electric Power Research Institute, EPRI) 가이드라인 등에 따라, 열교환기 수실(Channel head) 내부 전열관 및 용접부에 대한 100% 육안검사(VT, Visual Testing)가 강력히 요구되고 있다.
그러나 열교환기 수실 내부는 극심한 고선량 방사선장이자 협소 구역으로5,6), 정비 주공정 단축을 위해 도입된 최신 튜브 워킹 로봇 운용 시 하단부에 필연적인 감시 사각지대(Blind spot)가 발생한다. 기존에 고안된 보조 감시 장비들은 직각(90°) 구조로 인해 카메라 시야각(Field of View, FOV) 간섭이 발생하며, 다수의 케이블 연결이 요구되어 셋업이 복잡하다7,8). 무엇보다 장비 체결에 볼트 및 너트를 사용하여, 진동에 의한 볼트 탈락 시 1차 계통 내부로 이물질이 유입되는 치명적인 FME (Foreign Material Exclusion) 사고 리스크를 내포하고 있다(Fig. 1).
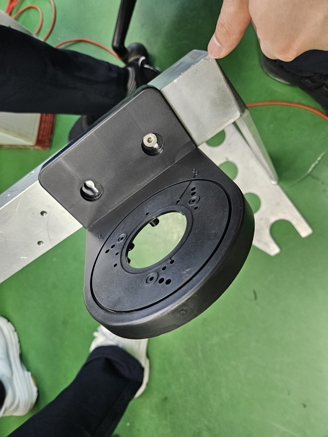
FME risk of conventional bolted joints in nuclear facilities
따라서 중단 없는 원자력 수소 생산 생태계 유지를 위해서는 극한 환경에서의 검사 신뢰도를 높이고 정비 작업자의 방사선 피폭을 최소화(As Low As Reasonably Achievable, ALARA)할 수 있는 안전한 검사 인프라가 필수적이다. 이에 본 연구는 단순한 검사 보조장치 설계를 넘어, SMR 열교환기 내부 검사에 특화된 통합 O&M(운영 및 정비) 시스템인 ‘3-Tier 스마트 육안검사 고정장치’를 제안한다. 120° 기구학적 경사각을 통한 사각지대 최소화, 볼트리스 기반의 도브테일 결합을 통한 FME 리스크의 획기적 저감 및 물리적 차단, 그리고 정장력 권취기를 이용한 모바일 로봇의 페일세이프(Fail-safe) 거동을 구현하였다. 또한 Autodesk Inventor를 활용한 3D 유한요소해석(FEA) 및 동역학적 분석을 통해 시스템의 구조적 건전성과 현장 적용 가능성을 정량적으로 검증하였다9).
2. 스마트 육안검사 고정장치 기구학적 설계
2.1 3-Tier 육안검사 시스템 개념
SMR 열교환기 수실 내부의 완벽한 감시를 위해 본 연구에서는 3-Tier 기반의 입체적 육안검사 인프라를 제안한다(Fig. 2). 본 시스템은 감시 영역의 심도와 역할에 따라 세 가지 계층으로 유기적으로 구성된다.
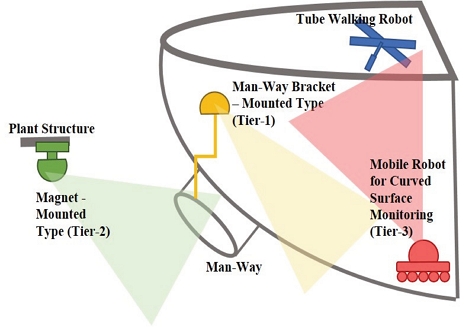
Conceptual diagram of the integrated 3-Tier smart visual testing system
Tier 1은 수실 내부 사각지대를 전면 감시하는 주력 브라켓이며, Tier 2는 고자력 영구자석을 이용해 외부 진입로 구조물에 부착되어 작업자의 동선과 이물질 반출입을 통제한다. Tier 3는 수실 하단 곡면부의 심층 사각지대를 기동하며 정밀 검사를 수행하는 모바일 로봇이다. 단일 감시 장비가 가질 수밖에 없는 물리적 시야각의 한계를 이 3중 입체 감시망이 상호 보완함으로써 기존 육안검사(VT)의 기구학적 한계를 극복하였다. 특히 고선량 구역 내 정비 작업자의 체류 시간을 최소화하기 위해 모든 모듈의 전원 및 통신을 단일 랜선(PoE, Power over Ethernet)으로 통합하는 플러그 앤 플레이(Plug & Play) 방식을 적용하여 셋업 공정을 대폭 단축시켰다.
2.2 120°브라켓 및 볼트리스 도브테일 설계
핵심 기구부인 Tier 1 브라켓은 카메라 렌즈 하방의 물리적 시야 간섭(FOV Interference)을 원천적으로 회피하도록 120°의 기구학적 경사각을 적용하였다. 모사 열교환기 형상을 대상으로 한 기하학적 시야각 단면 해석 결과(Fig. 3), 120° 경사 브라켓은 58.1°의 수직 시야각이 맨웨이 입구 모서리에 가려지지 않고 수실 최하단부까지 100% 도달하게 한다. 이를 통해 기존 90° 브라켓에서 필연적으로 발생하던 하단 사각지대를 정량적으로 해소하고 검사 가능 영역을 극대화함을 확인하였다.
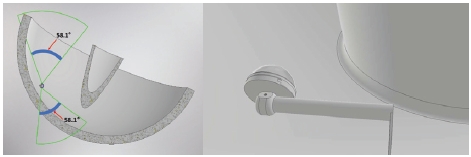
Geometric field of view (FOV) analysis and mounting configuration of the 120° bracket
또한, 진동이 수반되는 원전 설비 환경에서 체결부 풀림으로 인한 1차 계통 이물질(FME) 유입 사고를 차단하기 위해, 독자적인 ‘하부 상향 가압식 퀵 릴리즈 도브테일(Dovetail)’ 구조를 도입하였다(Fig. 4). 이는 볼트와 너트를 완전히 배제한 볼트리스(Boltless) 방식으로, 하단 노브의 상향 가압력과 카메라 본체의 수직 자중이 경사면에서 맞물려 강력한 쐐기 효과(Wedge effect) 및 자가 잠금(Self-locking)을 발생시킨다. 이를 통해 체결부의 구조적 강성을 확보함과 동시에 FME 리스크를 획기적으로 저감하였다.
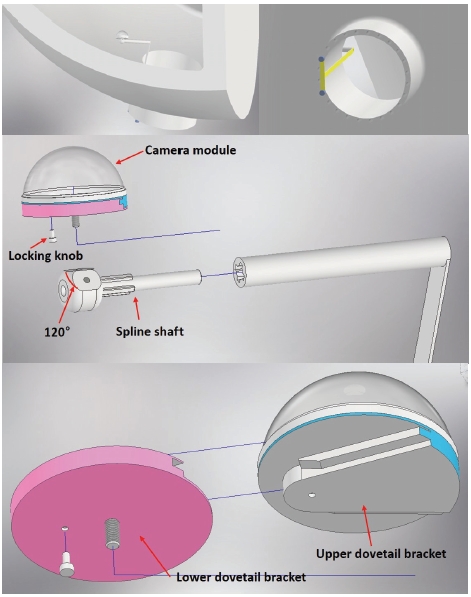
3D CAD modeling of the 120° bracket and boltless dovetail joint
3. 구조 건전성 및 해석 검증 테스트
3.1 복합 하중 유한요소해석(FEA) 조건 및 결과
설계된 고정장치의 구조적 타당성을 정량적으로 입증하기 위해 Autodesk Inventor 소프트웨어를 활용하여 3D 유한요소해석(FEA)을 수행하였다. 해석 모델의 기구부 재질은 경량화와 고강도를 동시에 만족하는 AL6061-T6(항복강도 275 MPa)를 적용하였다. 해석의 신뢰성을 높이기 위해 Fig. 5와 같이 메쉬(Mesh) 및 경계 조건을 설정하였으며, 맨웨이 플랜지 장착부 2개소를 완전 구속(Fixed Constraint) 상태로 부여하였다.
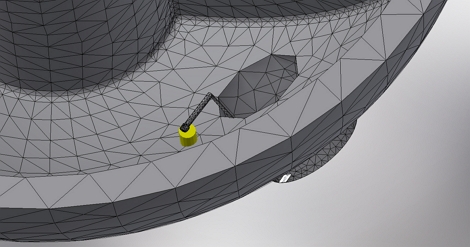
FEA mesh and boundary condition setup (fixed constraints and 70 N combined load) for the Tier 1 bracket
인가 하중은 카메라 모듈과 거치대의 자체 중량(5 kg)에 의한 정하중 50 N과 단일 랜선(PoE)에 가해질 수 있는 최대 당김 장력 20 N을 합산하여, 총 70 N의 극한 복합 하중이 도브테일 마운트 중심부에 수직 하방(-Y축)으로 작용하는 현장의 가혹 조건을 상정하였다.
해석 결과, 120° 브라켓 구조에서 모멘트가 가장 크게 작용하는 고정단 부근에서 123.9 MPa의 최대 등가 응력(Equivalent stress)이 발생하였다(Fig. 6). 이는 주재질 항복강도 대비 약 2.22의 구조적 안전율(Safety Factor)을 확보한 수치로, 원전 설비의 보수적인 설계 기준을 충족한다. 이때 발생하는 11.75 mm의 최대 변위 역시 외력 제거 시 원상 복구되는 탄성 영역 내에서의 거동임을 확인하여, 실제 운용 환경에서의 구조적 안정성을 검증하였다.
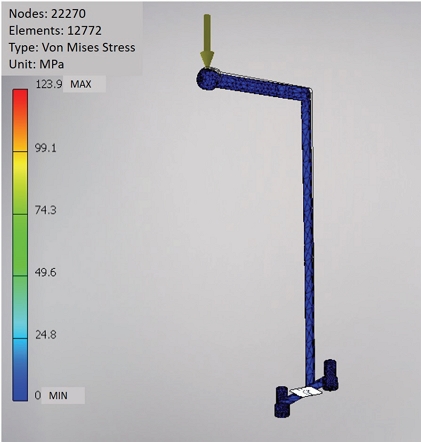
Equivalent stress distribution of the bracket under a 70 N combined load
3.2 도브테일 조인트 국부 응력 해석(Local FEA)
카메라 모듈과 브라켓을 연결하는 ‘하부 상향 가압식 퀵 릴리즈 도브테일’ 체결부에 대한 국부 응력 해석을 추가로 수행하였다. 본 해석은 체결부 내에서 쐐기 효과(Wedge Effect)가 발생할 때 하중이 접촉면으로 분산되는 양상을 확인하고, 진동 조건에서의 소성 변형 및 체결 풀림 리스크를 평가하기 위해 진행되었다.
해석 결과(Fig. 7), 하단 노브의 상향 가압력과 카메라의 수직 자중이 맞물려 응력 집중 현상 없이 하중이 도브테일 경사면 전체로 균일하게 분산됨을 확인하였다. 모델 전 영역에서 측정된 최대 등가 응력은 0.008065 MPa로, 주재질 AL6061-T6의 항복강도(275 MPa) 대비 극히 미미한 수치이며 안정적인 안전율을 확보하였다. 또한, 최대 탄성 변위 역시 2.242 × 10⁻⁶ mm 수준으로 발생하여 체결부 내에서의 미세 슬립(Slip)이 없는 강체(Rigid Body)에 가까운 안정적 거동을 보였다. 이를 통해 본 볼트리스 결합 구조가 정비 현장의 최대 난제인 1차 계통 내 FME 발생을 효과적으로 방지할 수 있는 기계적 신뢰성을 가짐을 증명하였다.
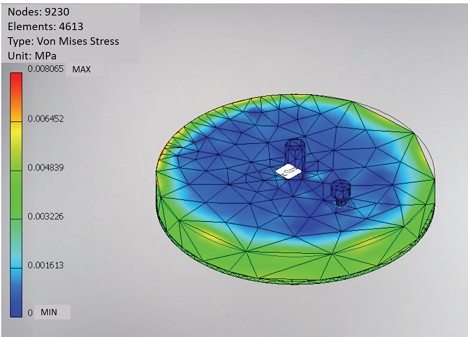
Local FEA result of the boltless dovetail joint under a combined load
3.3 모바일 로봇 페일세이프 동역학 분석
수실 하단 곡면부를 주행하는 모바일 로봇(총 질량 6 kg, 자중 약 58.86 N)의 전원 상실 시 추락 안전성을 확인하기 위해 단순 동역학적 거동 분석을 수행하였다. 평상시 로봇의 원활한 하방 구동을 방해하지 않으면서도 비상 정전 시 자유 낙하를 방지하기 위해, 로봇 자중보다 미세하게 낮은 50 N의 초기 장력을 갖는 상용 산업용 툴 밸런서 기반의 정장력 권취기(Constant tension reel)를 테더 라인에 적용하였다.
해석 모델은 가장 가혹한 이상화 조건(Idealized conditions)으로 마찰계수가 0에 수렴하는 90° 수직 벽면에서의 0.5 m 낙하 상황을 상정하였으며, 그 결과는 Table 1과 같다. 권취기 미적용 시 로봇은 9.81 m/s²의 중력가속도로 추락하여 바닥면 충돌 시 29.43 J의 충격 에너지를 발생시킨다. 반면, 권취기 장력이 작용하는 페일세이프 거동 시 순 하방 가속도는 1.47 m/s²로 둔화되었으며, 최종 충격 에너지는 4.39 J로 감소하였다. 이는 정장력 권취기 시스템 도입 시 단순 계산상 추락 충격 에너지를 약 85.1% 저감할 수 있는 수치로, 수소 생산용 1차 계통 열교환기 내부 표면의 기계적 타흔(Dent) 발생 가능성을 최소화할 수 있는 역학적 근거를 보여준다.

Comparison of dynamic fall behavior of the mobile robot
4. 결 론
본 연구는 단순한 검사 보조장치 설계를 넘어, 원자력 수소 생산용 소형모듈원전(SMR) 열교환기 내부 검사에 특화된 통합 O&M(운영 및 정비) 인프라인 ‘3-Tier 스마트 육안검사 고정장치’를 제안하고 그 구조적 타당성을 분석하였다. 도출된 주요 결론은 다음과 같다.
- 1) FME 리스크 저감 및 셋업 공정 단순화: 볼트와 너트를 배제한 ‘하부 상향 가압식 퀵 릴리즈 도브테일’ 구조와 단일 랜선(PoE) 제어망을 도입하였다. 이를 통해 진동 환경에서의 볼트 탈락 리스크를 기구학적으로 최소화하였으며, 장비 셋업 시간을 단축할 수 있는 설계적 기반을 마련하여 향후 작업자의 방사선 피폭 저감(ALARA)에 기여할 수 있을 것으로 기대된다.
- 2) 구조 건전성 확인: 카메라 시야각(FOV) 간섭을 회피할 수 있는 120° 경사형 브라켓을 설계하였으며, 70 N의 복합 하중 조건에서 Autodesk Inventor를 활용한 3D 유한요소해석(FEA)을 수행하였다. 해석 결과 최대 등가 응력 123.9 MPa, 구조적 안전율 2.22를 도출하여, 원전 설비의 기계 설계 기준을 안정적으로 충족할 수 있는 구조적 가능성을 확인하였다.
- 3) 페일세이프 동역학 모델링: 수실 내부를 기동하는 모바일 로봇(Tier 3)에 50 N의 정장력 권취기를 적용하는 방안을 고안하여, 정전(자력 상실) 시 추락 충격 에너지를 완화할 수 있는 페일세이프(Fail-safe) 거동을 단순 동역학 계산을 통해 확인하였다.
결론적으로 본 연구에서 제안한 스마트 육안검사 시스템 설계안은 극한 방사선 환경에서의 검사 신뢰도 향상과 SMR 열교환기의 구조적 안정성 확보를 위한 기술적 대안이 될 수 있다. 다만, 본 원고의 결과는 주된 설계안, FEA 해석, 단순 동역학 계산에 기반하고 있으며, 마찰력 0의 수직 낙하 조건 등 이상화된 조건(Idealized conditions)을 가정한 한계가 존재한다.
따라서 본 연구의 실효성을 최종 입증하기 위해서는 실제 현장 시험, 장시간 운용 시험, 반복 설치 시험, 방사선 환경 검증 및 정량적 피폭량 평가 등 실증적 후속 연구가 뒷받침되어야 한다. 나아가 본 하드웨어 시스템에 전열관 맵핑용 증강현실(AR) 및 딥러닝 기반 자동 결함 인식(AI) 기술을 융합하는 방안을 향후 과제로 제안한다.
Acknowledgments
본 과제(결과물)는 2026년도 교육부 및 울산광역시의 재원으로 울산RISE센터의 지원을 받아 수행된 지역혁신중심 대학지원체계(RISE)의 결과이다(2026-RISE-07-001). 이 논문은 산업통상자원부가 지원한 ‘지역혁신클러스터육성(R&D)’으로 지원을 받아 수행된 연구 결과이다[과제명: 전력구동 모빌리티용 전지 및 에너지생산·저장 융복합산업 개방형 혁신사업(P0025406)].
References
-
J. Park, S. Park, S. Lee, and T. Lim, “Techno-economic analysis of a high-temperature electrolysis system integrated with a small modular reactor”, Journal of Hydrogen and New Energy, Vol. 36, No. 4, 2025, pp. 390-400.
[https://doi.org/10.7316/JHNE.2025.36.4.390]

-
T. Bui, Y. S. Kim, D. K. Lee, K. Y. Ahn, Y. Bae, and S. M. Lee, “Economic analysis and comparison between low-power and high-power SOEC systems”, Transactions of the Korean Hydrogen and New Energy Society, Vol. 33, No. 6, 2022, pp. 707-714.
[https://doi.org/10.7316/KHNES.2022.33.6.707]
-
B. Xu, G. Li, K. Zhang, H. Cai, J. Zhao, and J. Fan, “Motion planning of a steam generator mobile tube-inspection robot”, Nuclear Engineering and Technology, Vol. 54, No. 4, 2022, pp. 1374-1381.
[https://doi.org/10.1016/j.net.2021.10.005]
- S. W. Lee, “A Study on the Performance of Replaced OPR (Optimized Power Reactor) Steam Generator”, Master’s Thesis, Chosun University, Korea, 2018, Retrieved from https://www.dbpia.co.kr/journal/detail?nodeId=T14912934, .
- C. S. Lee and J. K. Lee, “Characterization of radiation field in the steam generator water chamber and effective doses to the workers”, Journal of Radiation Protection and Research, Vol. 24, No. 4, 1999, pp. 215-223, Retrieved from https://m.earticle.net/Article/A45961, .
- R. J. Jung, “Evaluation and Reduction methods of exposure dose of cutting workers of u-tube for Kori Unit 1 steam generator using VISIPLAN”, Master’s Thesis, Pusan National University, Korea, 2022, Retrieved from https://www.dbpia.co.kr/journal/detail?nodeId=T16165731, .
- S. W. Ryu, Y. B. Kim, K. H. Park, and Y. H. Shin, “Efficient inspection and radiation exposure reduction plan for steam generator foreign material removal”, Proceedings of the Korean Society for Nondestructive Testing Spring Conference, Korea, 2025, Retrieved from https://www.riss.kr/link?id=A109777093, .
- H. S. Ok, K. T. Park, and W. K. Kim, “Remote visual inspection system in steam generator room”, Korean Patent 10-0982393, 2010, Retrieved from https://patents.google.com/patent/KR100982393B1/en, .
- K. H. Lee and S. J. Kim, “Equivalent anisotropic properties of porous plates for steam generator stress analysis”, Proceedings of the Korean Society of Mechanical Engineers Materials and Fracture Division Spring Conference, Korea, 2025, Retrieved from https://www.dbpia.co.kr/journal/articleDetail?nodeId=NODE12291641, .